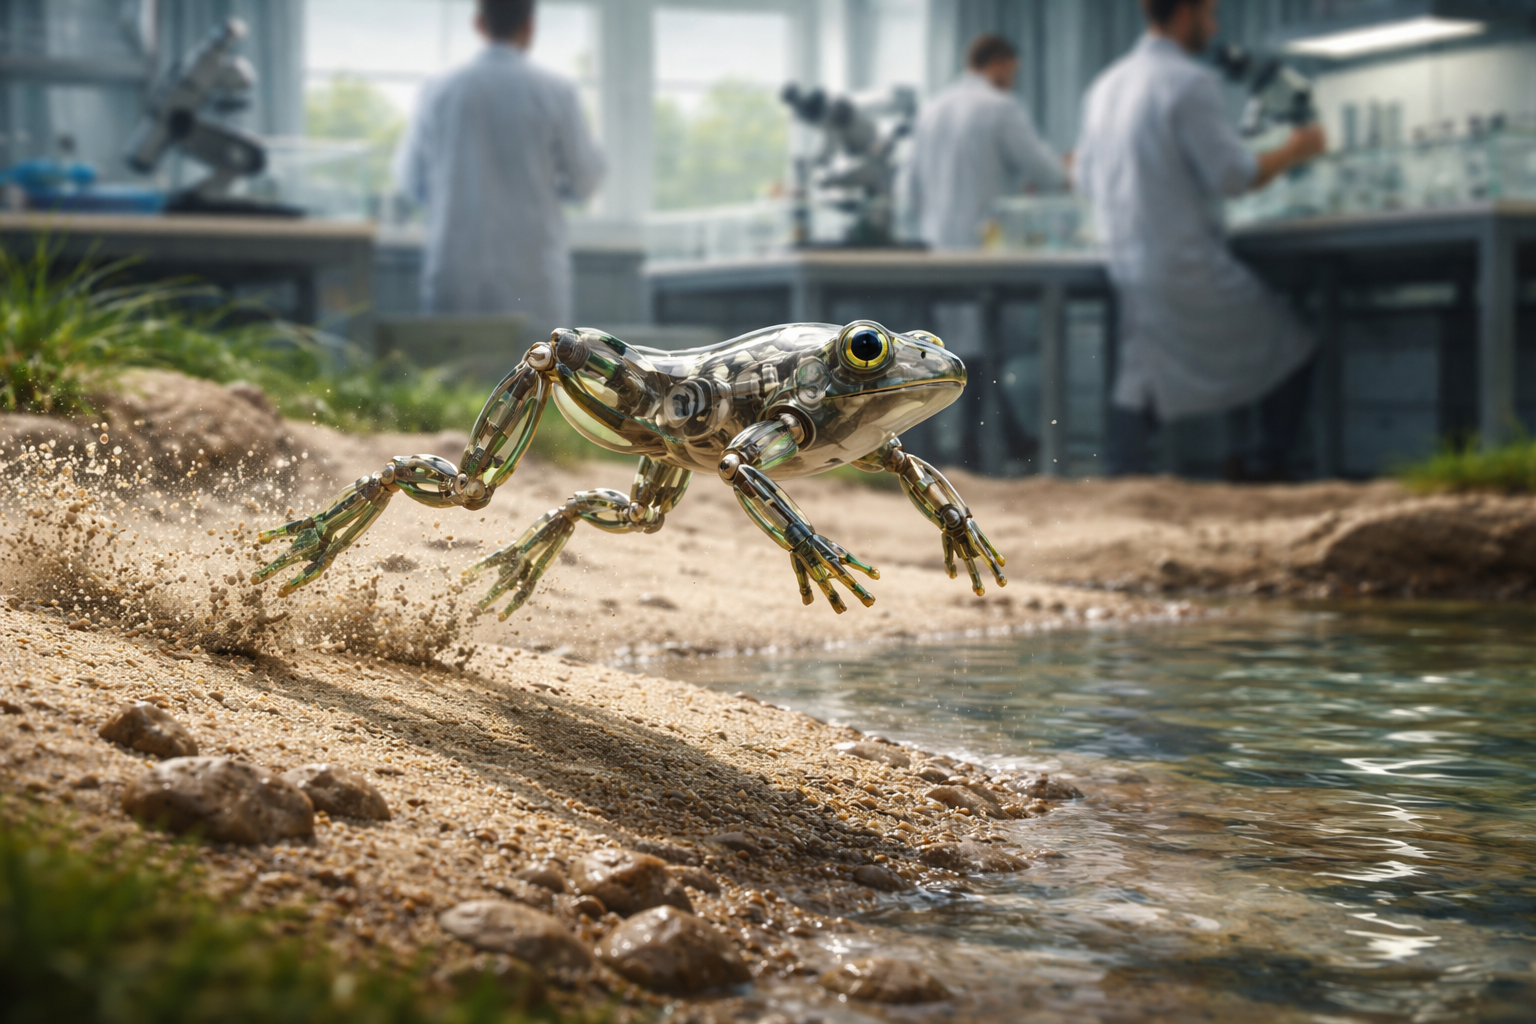
Robot mini mirip katak yang dikembangkan peneliti University of Michigan dan University of California, Los Angeles (UCLA), mampu melompat di berbagai permukaan dan berenang di air. Prototipe berukuran sekitar 11 sentimeter itu memanfaatkan batang elastis untuk menghasilkan gerakan cepat tanpa mengandalkan motor berdaya besar.
Hasil penelitian tersebut dipublikasikan dalam jurnal Science Advances dan diperkenalkan melalui publikasi resmi kedua universitas pada September 2026. Tim mengembangkan robot ini dengan meniru kemampuan katak berpindah di lingkungan berbeda, meski gerakannya berasal dari mekanisme mekanis yang dirancang khusus.
Bobot robot mencapai 98,2 gram. Dalam pengujian, perangkat tersebut bergerak di atas kayu, kain, akrilik, kulit, rumput, dan pasir. Robot juga dapat menaiki maupun menuruni anak tangga yang ukurannya disesuaikan dengan prototipe.
Batang elastis menyimpan energi untuk lompatan
Gerakan melompat robot berasal dari batang elastis yang dibengkokkan dan dipelintir menggunakan motor. Proses itu menyimpan energi di dalam struktur batang. Ketika mencapai kondisi tertentu, energi dilepaskan dengan cepat dan menghasilkan dorongan ke depan.
Mekanisme tersebut memungkinkan motor berdaya rendah menghasilkan gerakan yang relatif kuat. Alih-alih terus mengandalkan tenaga motor untuk mendorong tubuh robot, sebagian energi lebih dulu ditampung oleh komponen elastis, lalu dilepaskan pada saat diperlukan.
Bentuk batang menjadi faktor penting. Peneliti menggunakan simulasi komputer dan eksperimen untuk mencari rancangan serta kondisi yang membuat batang dapat berubah bentuk secara mendadak dan berulang dengan konsisten. Jika desainnya tepat, batang tidak hanya melengkung atau berputar perlahan, melainkan melepaskan energi secara cepat sehingga tubuh robot terdorong untuk melompat.
Pendekatan ini menawarkan cara berbeda dalam menghasilkan gerakan kuat pada perangkat berukuran kecil. Namun, kinerja lompatan tetap bergantung pada rancangan struktur dan mekanisme pelepasan energi yang dikembangkan tim, bukan sekadar ukuran motor.
Robot mini juga dapat berenang dan melewati rintangan
Kemampuan bergerak robot tidak terbatas pada permukaan darat. Peneliti memasang sirip tipis dan fleksibel pada bagian penggeraknya agar prototipe dapat berenang. Dalam pengujian, kecepatannya sekitar 0,5 kali panjang tubuh per detik. Dengan panjang tubuh 11 sentimeter, kecepatan itu setara kurang lebih 5,5 sentimeter per detik.
Robot dapat diarahkan untuk berbelok dan melewati rintangan. Dalam demonstrasi lain, peneliti mengendalikannya dari jarak jauh ketika bergerak di area berisi pasir dan bebatuan kecil. Pengujian tersebut memperlihatkan bahwa robot dapat dioperasikan di lingkungan yang tidak sepenuhnya rata, meski belum menunjukkan kemampuan bekerja secara mandiri dalam situasi kompleks.
Tim juga menguji navigasi sederhana dengan sensor cahaya. Dalam demonstrasi awal itu, robot bergerak mendekati sumber cahaya. Pengujian ini menjadi langkah awal untuk memperlihatkan potensi navigasi otomatis, bukan bukti bahwa prototipe telah memiliki sistem navigasi lengkap.
Kombinasi kemampuan melompat dan berenang membuat robot dapat diuji dalam dua jenis lingkungan. Akan tetapi, gerak di darat maupun air dalam percobaan tetap perlu dibedakan dari kesiapan perangkat untuk menjalankan tugas lapangan yang menuntut daya tahan, kendali, dan navigasi lebih lanjut.
Masih prototipe, belum siap untuk operasi lapangan
Menurut tim peneliti, mekanisme batang elastis berpotensi membantu pengembangan robot kecil yang perlu bergerak di medan tidak rata, melintasi rintangan, atau beroperasi di lingkungan darat dan air. Pada robot konvensional, gerakan kuat kerap memerlukan motor besar atau sistem kendali yang lebih rumit. Penyimpanan dan pelepasan energi melalui struktur mekanis memberi alternatif untuk dieksplorasi.
Meski demikian, robot mini ini masih berada pada tahap prototipe penelitian. Kemampuan yang ditunjukkan dalam pengujian belum berarti perangkat siap digunakan untuk pencarian dan penyelamatan, eksplorasi lingkungan, atau kebutuhan praktis lainnya. Penerapan di luar demonstrasi laboratorium masih memerlukan pengembangan lebih lanjut.
Penelitian ini memberi gambaran tentang bagaimana struktur sederhana dapat membantu robot berukuran kecil menghasilkan gerakan yang lincah. Tahap berikutnya adalah melihat sejauh mana pendekatan tersebut dapat dikembangkan menjadi sistem yang andal di berbagai kondisi, tanpa mengabaikan batas kemampuan prototipe saat ini.
About the Author